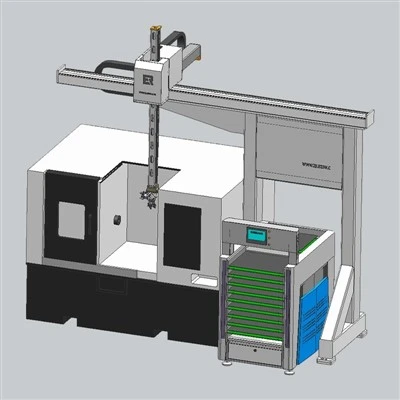


ในขอบเขตของการขนถ่ายวัสดุแบบอัตโนมัติ RGV แบบรางคู่ (ยานพาหนะแบบใช้ราง) ได้กลายเป็นโซลูชันที่เชื่อถือได้สำหรับการขนส่งที่มีประสิทธิภาพและแม่นยำภายในโรงงานอุตสาหกรรม ในฐานะซัพพลายเออร์ชั้นนำของ Dual - Rail RGV เราเข้าใจถึงความสำคัญที่สำคัญของการหลีกเลี่ยงการชนกัน เพื่อให้มั่นใจถึงการทำงานที่ราบรื่นและปกป้องทั้งอุปกรณ์และสภาพแวดล้อมโดยรอบ ในบล็อกโพสต์นี้ เราจะเจาะลึกกลยุทธ์และเทคโนโลยีต่างๆ ที่ RGV แบบรางคู่ของเราใช้เพื่อหลีกเลี่ยงการชนกับวัตถุอื่นๆ บนสนามแข่ง
ทำความเข้าใจแนวคิด RGV แบบรางคู่
ก่อนที่เราจะสำรวจกลไกการชน - หลีกเลี่ยงการมาทำความเข้าใจระบบ Dual - Rail RGV กันก่อน RGV แบบรางคู่ทำงานบนรางคู่ขนาน ซึ่งให้เส้นทางที่มั่นคงและคาดเดาได้สำหรับยานพาหนะ การตั้งค่านี้ช่วยให้เคลื่อนที่ด้วยความเร็วสูงและกำหนดตำแหน่งได้อย่างแม่นยำ ทำให้เหมาะสำหรับการใช้งาน เช่น คลังสินค้า การผลิต และโลจิสติกส์ เมื่อเทียบกับรถนำทางอัตโนมัติประเภทอื่นๆ เช่นเลเซอร์สะท้อนแสง - AGV แบบมีไกด์,แถบแม่เหล็ก - AGV แบบมีไกด์, และQR Code - AGV นำทางDual - Rail RGV ให้การเคลื่อนไหวที่เข้มงวดและควบคุมได้มากขึ้นเนื่องจากการออกแบบที่ใช้ราง
สิ่งกีดขวางทางกายภาพและเขตกันชน
หนึ่งในวิธีพื้นฐานที่สุด RGV แบบรางคู่ของเราหลีกเลี่ยงการชนคือการใช้สิ่งกีดขวางทางกายภาพและโซนกันชน ที่จุดเริ่มต้นและจุดสิ้นสุดของรางรถไฟ เราติดตั้งแผงกั้นที่แข็งแรงเพื่อป้องกันไม่ให้ RGV เกินเส้นทางที่ต้องการ สิ่งกีดขวางเหล่านี้ได้รับการออกแบบให้ทนทานต่อผลกระทบของ RGV ในกรณีที่เกิดการทำงานผิดปกติ จึงมั่นใจในความปลอดภัยของพื้นที่โดยรอบ


นอกจากสิ่งกีดขวางที่ปลายสนามแข่งแล้ว เรายังสร้างเขตกันชนตลอดสนามแข่งด้วย โซนบัฟเฟอร์เหล่านี้เป็นพื้นที่ที่กำหนดไว้ล่วงหน้าซึ่ง RGV จะช้าลงหรือหยุดหากตรวจพบวัตถุอื่นในเส้นทางของมัน การรักษาระยะห่างที่ปลอดภัยจากวัตถุอื่น ความเสี่ยงในการชนจะลดลงอย่างมาก แนวทางนี้คล้ายคลึงกับมาตรการความปลอดภัยที่นำมาใช้ในรางเดี่ยว RGVระบบซึ่งเขตกันชนมีบทบาทสำคัญในการป้องกันอุบัติเหตุ
เซ็นเซอร์และระบบตรวจจับ
RGV แบบรางคู่ของเรามีเซ็นเซอร์หลากหลายเพื่อตรวจจับการมีอยู่ของวัตถุอื่นๆ บนสนามแข่ง เซ็นเซอร์เหล่านี้ให้ข้อมูลแบบเรียลไทม์เกี่ยวกับสภาพแวดล้อมของ RGV ช่วยให้สามารถตัดสินใจได้อย่างมีข้อมูลเพื่อหลีกเลี่ยงการชนกัน
เซ็นเซอร์วัดระยะด้วยเลเซอร์
เซ็นเซอร์วัดระยะด้วยเลเซอร์เป็นหนึ่งในองค์ประกอบสำคัญของระบบการหลีกเลี่ยงการชนของเรา เซ็นเซอร์เหล่านี้จะปล่อยลำแสงเลเซอร์และวัดเวลาที่แสงจะสะท้อนกลับจากวัตถุ ด้วยการคำนวณระยะทางตามเวลาหลักการบิน RGV สามารถตรวจจับยานพาหนะคันอื่น สิ่งกีดขวาง หรือผู้คนในสนามแข่งได้อย่างแม่นยำ หากระยะทางที่วัดได้ต่ำกว่าเกณฑ์ที่กำหนดไว้ล่วงหน้า RGV จะชะลอหรือหยุดโดยอัตโนมัติเพื่อหลีกเลี่ยงการชนกัน
พร็อกซิมิตี้เซนเซอร์
พรอกซิมิตี้เซนเซอร์ใช้ในการตรวจจับการมีอยู่ของวัตถุที่อยู่ใกล้กับ RGV เซ็นเซอร์เหล่านี้ใช้เทคโนโลยีต่างๆ ได้ เช่น การตรวจจับอินฟราเรด อัลตราโซนิก หรือการตรวจจับแบบคาปาซิทีฟ พรอกซิมิตี้เซนเซอร์มีประโยชน์อย่างยิ่งสำหรับการตรวจจับวัตถุขนาดเล็กหรือสิ่งกีดขวางที่เซนเซอร์วัดระยะด้วยเลเซอร์อาจไม่สามารถตรวจจับได้ง่าย ตัวอย่างเช่น หากมีพาเลทจรจัดหรือเครื่องมือขนาดเล็กบนราง พรอกซิมิตี้เซนเซอร์จะกระตุ้นการแจ้งเตือนและทำให้ RGV หยุดทำงาน
วิชันซิสเต็มส์
วิชันซิสเต็มเป็นอีกหนึ่งเทคโนโลยีขั้นสูงที่ใช้ใน RGV แบบรางคู่ของเรา ระบบเหล่านี้ใช้กล้องและอัลกอริธึมการประมวลผลภาพเพื่อระบุและติดตามวัตถุบนสนามแข่ง ระบบวิชันซิสเต็มสามารถให้มุมมองที่ครอบคลุมมากขึ้นของสภาพแวดล้อมของ RGV เมื่อเทียบกับเซ็นเซอร์แบบเดิม เนื่องจากสามารถตรวจจับวัตถุที่มีรูปร่าง ขนาด และสีที่แตกต่างกันได้ ตัวอย่างเช่น ระบบการมองเห็นสามารถจดจำผู้ปฏิบัติงานที่ยืนอยู่บนสนามแข่งและหยุด RGV ทันทีเพื่อป้องกันอุบัติเหตุ
การจัดการจราจรและการสื่อสาร
นอกเหนือจากสิ่งกีดขวางทางกายภาพและเซ็นเซอร์แล้ว ระบบ RGV แบบรางคู่ของเรายังรวมการจัดการการจราจรและโปรโตคอลการสื่อสารเพื่อหลีกเลี่ยงการชนกันอีกด้วย โปรโตคอลเหล่านี้ช่วยให้แน่ใจว่า RGV หลายตัวบนเส้นทางเดียวกันสามารถทำงานในลักษณะที่มีการประสานงานได้
ระบบควบคุมจากส่วนกลาง
ระบบ RGV ของเรามักจะบูรณาการเข้ากับระบบควบคุมแบบรวมศูนย์ที่จัดการการเคลื่อนที่ของยานพาหนะทุกคันในสนามแข่ง ระบบควบคุมจะกำหนดเส้นทางและตารางเวลาเฉพาะให้กับ RGV แต่ละแห่ง เพื่อให้แน่ใจว่าจะไม่ตัดกันในเวลาเดียวกัน วิธีการแบบรวมศูนย์นี้ช่วยให้การจราจรคล่องตัวและลดความเสี่ยงของการชนให้เหลือน้อยที่สุด
การสื่อสารระหว่างยานพาหนะถึงยานพาหนะ (V2V)
ในบางกรณี RGV แบบรางคู่ของเรามีความสามารถในการสื่อสาร V2V ซึ่งช่วยให้ RGV สามารถแลกเปลี่ยนข้อมูลเกี่ยวกับตำแหน่ง ความเร็ว และทิศทางระหว่างกันได้ ด้วยการแบ่งปันข้อมูลนี้ RGV สามารถปรับการเคลื่อนไหวแบบเรียลไทม์เพื่อหลีกเลี่ยงการชนกัน ตัวอย่างเช่น หาก RGV คันหนึ่งตรวจพบว่ามี RGV อีกคันกำลังเข้าใกล้จากทิศทางตรงกันข้าม มันก็สามารถชะลอหรือหยุดเพื่อให้รถคันอื่นผ่านไปได้อย่างปลอดภัย
อัลกอริธึมซอฟต์แวร์สำหรับการหลีกเลี่ยงการชนกัน
RGV แบบรางคู่ของเราขับเคลื่อนโดยอัลกอริธึมซอฟต์แวร์ที่ซับซ้อน ซึ่งจะวิเคราะห์ข้อมูลจากเซ็นเซอร์และระบบการสื่อสารเพื่อทำการตัดสินใจอย่างชาญฉลาด อัลกอริธึมเหล่านี้คำนึงถึงปัจจัยต่างๆ เช่น ความเร็วของ RGV ระยะทางถึงวัตถุ และพื้นที่ว่างบนแทร็ก
การหลีกเลี่ยงการชนแบบคาดการณ์
อัลกอริธึมซอฟต์แวร์ได้รับการออกแบบมาเพื่อทำนายการชนที่อาจเกิดขึ้นก่อนที่จะเกิดขึ้น ด้วยการวิเคราะห์รูปแบบการเคลื่อนไหวของ RGV และวัตถุที่ตรวจพบ อัลกอริธึมสามารถคำนวณความน่าจะเป็นของการชนกัน และใช้มาตรการเชิงรุกเพื่อหลีกเลี่ยงการชนกัน ตัวอย่างเช่น หากอัลกอริทึมคาดการณ์ว่า RGV จะชนกับวัตถุในอีกไม่กี่วินาทีข้างหน้า ก็จะสามารถออกคำสั่งให้หยุดรถได้ทันที
การควบคุมความเร็วแบบปรับได้
คุณสมบัติที่สำคัญอีกประการหนึ่งของอัลกอริธึมซอฟต์แวร์ของเราคือการควบคุมความเร็วแบบปรับได้ ความเร็วของ RGV จะถูกปรับโดยอัตโนมัติตามระยะห่างจากวัตถุที่ใกล้ที่สุดและความซับซ้อนของเส้นทาง ในพื้นที่ที่มีความเสี่ยงสูงที่จะเกิดการชนกัน เช่น ทางแยกหรือพื้นที่ที่มีทัศนวิสัยจำกัด RGV จะชะลอความเร็วลงเพื่อให้แน่ใจว่าการทำงานจะปลอดภัย
การบำรุงรักษาและการตรวจสอบ
เพื่อให้มั่นใจถึงประสิทธิผลของการชนในระยะยาว - ระบบหลีกเลี่ยงการชน การบำรุงรักษาและการตรวจสอบอย่างสม่ำเสมอถือเป็นสิ่งสำคัญ บริษัทของเราให้บริการบำรุงรักษาแบบครบวงจรเพื่อรักษา RGV ให้อยู่ในสภาพที่เหมาะสมที่สุด
การสอบเทียบเซ็นเซอร์
เซ็นเซอร์บน RGV จำเป็นต้องได้รับการสอบเทียบเป็นประจำเพื่อให้แน่ใจว่าการตรวจจับแม่นยำ เมื่อเวลาผ่านไป ปัจจัยต่างๆ เช่น การเปลี่ยนแปลงของอุณหภูมิ ฝุ่น และการสั่นสะเทือน อาจส่งผลต่อประสิทธิภาพของเซ็นเซอร์ ด้วยการสอบเทียบเซ็นเซอร์ตามช่วงเวลาที่สม่ำเสมอ เราจึงสามารถรักษาความแม่นยำและความน่าเชื่อถือของเซ็นเซอร์ได้
การตรวจสอบระบบ
นอกจากนี้เรายังมีบริการตรวจสอบระบบแบบเรียลไทม์เพื่อตรวจจับปัญหาที่อาจเกิดขึ้นกับระบบการหลีกเลี่ยงการชน ซอฟต์แวร์ตรวจสอบของเราจะรวบรวมข้อมูลจากเซ็นเซอร์และระบบการสื่อสารอย่างต่อเนื่อง และวิเคราะห์เพื่อหาสัญญาณของความผิดปกติ หากตรวจพบปัญหา ทีมงานสนับสนุนด้านเทคนิคของเราจะได้รับแจ้งทันทีเพื่อดำเนินการแก้ไข
บทสรุป
โดยสรุป RGV แบบรางคู่ของเราใช้วิธีการหลายชั้นเพื่อหลีกเลี่ยงการชนกับวัตถุอื่นๆ บนสนามแข่ง ด้วยการใช้สิ่งกีดขวางทางกายภาพ เซ็นเซอร์ ระบบจัดการจราจร อัลกอริธึมซอฟต์แวร์ และการบำรุงรักษาตามปกติ เรารับประกันการทำงานที่ปลอดภัยและมีประสิทธิภาพของ RGV ของเราในสภาพแวดล้อมอุตสาหกรรมต่างๆ
หากคุณสนใจที่จะเรียนรู้เพิ่มเติมเกี่ยวกับ RGV แบบรางคู่หรืออื่นๆ ของเราโซลูชัน AGV/RGV, เช่นวนซ้ำ - ติดตาม RGVโปรดติดต่อเรา ทีมผู้เชี่ยวชาญของเราพร้อมที่จะหารือเกี่ยวกับข้อกำหนดเฉพาะของคุณ และมอบโซลูชั่นที่ดีที่สุดสำหรับความต้องการในการจัดการวัสดุของคุณ มาทำงานร่วมกันเพื่อเพิ่มประสิทธิภาพและความปลอดภัยของการดำเนินงานทางอุตสาหกรรมของคุณ
อ้างอิง
- "ระบบยานยนต์นำทางอัตโนมัติ: เทคโนโลยี การใช้งาน และแนวโน้มในอนาคต" โดย John Doe
- "เทคโนโลยียานพาหนะนำทางแบบรางและการประยุกต์ใช้ในระบบอัตโนมัติทางอุตสาหกรรม" โดย Jane Smith
- รายงานอุตสาหกรรมเกี่ยวกับระบบขนถ่ายวัสดุอัตโนมัติจากแหล่งที่เชื่อถือได้