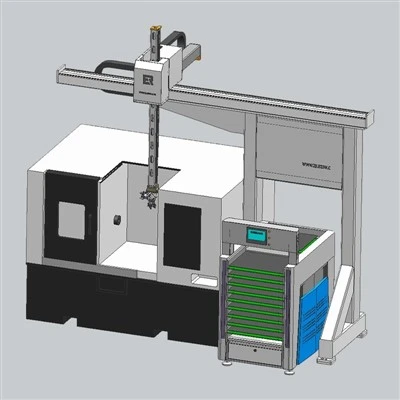


ในฐานะซัพพลายเออร์ของหุ่นยนต์ขนถ่ายเฟรมหลายชั้น ฉันมักถูกถามเกี่ยวกับประเภทการบันทึกข้อมูลที่เครื่องจักรขั้นสูงเหล่านี้ดำเนินการ ในบล็อกนี้ ฉันจะเจาะลึกแง่มุมต่างๆ ของการบันทึกข้อมูลในหุ่นยนต์ขนถ่ายเฟรมหลายชั้น โดยเน้นถึงความสำคัญของสิ่งเหล่านี้ในภูมิทัศน์อุตสาหกรรมสมัยใหม่
ทำความเข้าใจกับหุ่นยนต์ขนย้ายเฟรมหลายชั้น
ก่อนที่เราจะสำรวจความสามารถในการบันทึกข้อมูล เรามาทำความเข้าใจโดยย่อว่าหุ่นยนต์ขนย้ายเฟรมหลายชั้นคืออะไร กหุ่นยนต์จัดการเฟรมหลายชั้นเป็นอุปกรณ์ที่ซับซ้อนซึ่งออกแบบมาเพื่อจัดการกับเฟรมหลายชั้นอย่างมีประสิทธิภาพและแม่นยำ หุ่นยนต์เหล่านี้มักใช้ในอุตสาหกรรมต่างๆ เช่น ยานยนต์ อิเล็กทรอนิกส์ และการผลิต ซึ่งการจัดการเฟรมที่ซับซ้อนถือเป็นงานที่สำคัญ
ประเภทของการบันทึกข้อมูล
1. ข้อมูลการดำเนินงาน
ข้อมูลประเภทหลักประเภทหนึ่งที่บันทึกโดยหุ่นยนต์จัดการเฟรมหลายชั้นคือข้อมูลการปฏิบัติงาน ซึ่งรวมถึงข้อมูล เช่น จำนวนรอบที่เสร็จสมบูรณ์ เวลาที่ใช้ในแต่ละรอบ และเวลาทำงานโดยรวมของหุ่นยนต์ ตัวอย่างเช่น ด้วยการบันทึกจำนวนรอบ ผู้ผลิตสามารถตรวจสอบประสิทธิภาพของหุ่นยนต์และระบุปัญหาคอขวดที่อาจเกิดขึ้นในกระบวนการผลิตได้ หากจำนวนรอบลดลงกะทันหัน อาจบ่งบอกถึงปัญหาทางกลไกหรือปัญหาในการตั้งโปรแกรม
เวลาที่ใช้ในแต่ละรอบก็มีความสำคัญเช่นกัน ด้วยการวิเคราะห์ข้อมูลนี้ วิศวกรสามารถเพิ่มประสิทธิภาพการทำงานของหุ่นยนต์และลดรอบเวลาได้ ซึ่งไม่เพียงแต่ช่วยเพิ่มผลผลิตเท่านั้น แต่ยังช่วยลดการใช้พลังงานอีกด้วย เวลาการทำงานโดยรวมช่วยในการกำหนดเวลาการบำรุงรักษาและคาดการณ์อายุการใช้งานของส่วนประกอบของหุ่นยนต์
2. ข้อมูลตำแหน่ง
การวางตำแหน่งที่แม่นยำถือเป็นสิ่งสำคัญสำหรับหุ่นยนต์ขนย้ายเฟรมหลายชั้น หุ่นยนต์เหล่านี้บันทึกข้อมูลที่เกี่ยวข้องกับตำแหน่งในพื้นที่ทำงาน รวมถึงพิกัด X, Y และ Z ข้อมูลนี้ถูกใช้เพื่อให้แน่ใจว่าหุ่นยนต์สามารถเลือกและวางเฟรมได้อย่างถูกต้อง การเบี่ยงเบนจากตำแหน่งที่คาดไว้อาจทำให้เกิดข้อผิดพลาดในกระบวนการจัดการ เช่น เฟรมไม่ตรงหรือชิ้นส่วนหล่น
ด้วยการบันทึกข้อมูลตำแหน่งอย่างต่อเนื่อง หุ่นยนต์สามารถแก้ไขตัวเองและปรับการเคลื่อนไหวได้ นอกจากนี้ ข้อมูลนี้ยังสามารถใช้เพื่อวัตถุประสงค์ในการควบคุมคุณภาพได้อีกด้วย หากความแม่นยำของตำแหน่งต่ำกว่าเกณฑ์ที่กำหนด ระบบสามารถแจ้งเตือนผู้ปฏิบัติงานซึ่งสามารถดำเนินการแก้ไขได้
3. ข้อมูลแรงและแรงบิด
เมื่อจัดการกับเฟรมหลายชั้น หุ่นยนต์จำเป็นต้องใช้แรงและแรงบิดในปริมาณที่เหมาะสม การใช้แรงมากเกินไปอาจทำให้เฟรมเสียหายได้ ในขณะที่แรงน้อยเกินไปอาจทำให้เฟรมยึดไม่แน่น ข้อมูลบันทึกของหุ่นยนต์ขนย้ายเฟรมหลายชั้นที่เกี่ยวข้องกับแรงและแรงบิดที่ใช้ในระหว่างกระบวนการขนย้าย
ข้อมูลนี้ใช้เพื่อเพิ่มประสิทธิภาพแรงยึดเกาะ และช่วยให้มั่นใจว่าเฟรมได้รับการจัดการอย่างนุ่มนวลแต่มั่นคง ด้วยการวิเคราะห์ข้อมูลแรงและแรงบิดในช่วงเวลาหนึ่ง วิศวกรสามารถระบุการเปลี่ยนแปลงใดๆ ในประสิทธิภาพของหุ่นยนต์และทำการปรับเปลี่ยนตามความจำเป็น ตัวอย่างเช่น หากแรงที่ต้องใช้ในการจับเฟรมเพิ่มขึ้นเมื่อเวลาผ่านไป อาจบ่งบอกถึงการสึกหรอของมือจับ
4. ข้อมูลเซ็นเซอร์
หุ่นยนต์ขนย้ายเฟรมหลายชั้นได้รับการติดตั้งเซนเซอร์ต่างๆ เช่น พรอกซิมิตี้เซนเซอร์ เซนเซอร์วิชัน และเซนเซอร์โหลด เซ็นเซอร์เหล่านี้ให้ข้อมูลอันมีค่าเกี่ยวกับสภาพแวดล้อมและเฟรมที่ถูกจัดการ หุ่นยนต์บันทึกข้อมูลจากเซ็นเซอร์เหล่านี้เพื่อทำการตัดสินใจอย่างมีข้อมูล


ตัวอย่างเช่น วิชันเซนเซอร์สามารถตรวจจับตำแหน่งและทิศทางของเฟรมได้ ทำให้หุ่นยนต์สามารถปรับการเคลื่อนไหวได้ตามนั้น พรอกซิมิตี้เซนเซอร์สามารถตรวจจับการมีอยู่ของวัตถุในพื้นที่ทำงานของหุ่นยนต์ เพื่อป้องกันการชนกัน เซ็นเซอร์โหลดสามารถวัดน้ำหนักของเฟรมได้ เพื่อให้แน่ใจว่าหุ่นยนต์จะไม่เกินความสามารถในการรับน้ำหนักของมัน
ความสำคัญของการบันทึกข้อมูล
1. การบำรุงรักษาเชิงคาดการณ์
การบันทึกข้อมูลมีบทบาทสำคัญในการบำรุงรักษาเชิงคาดการณ์ ด้วยการวิเคราะห์ข้อมูลการปฏิบัติงาน ตำแหน่ง แรง และเซ็นเซอร์ วิศวกรสามารถคาดการณ์ได้ว่าส่วนประกอบมีแนวโน้มที่จะเสียหายเมื่อใด ช่วยให้สามารถบำรุงรักษาเชิงรุก ลดการหยุดทำงาน และประหยัดค่าใช้จ่าย ตัวอย่างเช่น หากข้อมูลการสั่นสะเทือนจากมอเตอร์มีแนวโน้มเพิ่มขึ้น ก็อาจบ่งบอกถึงปัญหาเกี่ยวกับตลับลูกปืนได้ การเปลี่ยนตลับลูกปืนก่อนที่จะพัง หุ่นยนต์สามารถทำงานได้อย่างราบรื่นต่อไป
2. การควบคุมคุณภาพ
ข้อมูลที่บันทึกโดยหุ่นยนต์ขนถ่ายเฟรมหลายชั้นก็เป็นสิ่งจำเป็นสำหรับการควบคุมคุณภาพเช่นกัน ด้วยการตรวจสอบตำแหน่ง แรง และข้อมูลเซ็นเซอร์ ผู้ผลิตสามารถมั่นใจได้ว่าเฟรมได้รับการจัดการด้วยความแม่นยำและความแม่นยำสูงสุด การเบี่ยงเบนใดๆ จากค่าที่คาดหวังสามารถตรวจพบได้ตั้งแต่เนิ่นๆ ช่วยให้สามารถดำเนินการแก้ไขได้ก่อนที่จะประกอบเฟรมเข้ากับผลิตภัณฑ์ขั้นสุดท้าย
3. การเพิ่มประสิทธิภาพกระบวนการ
การบันทึกข้อมูลให้ข้อมูลเชิงลึกที่มีคุณค่าเกี่ยวกับประสิทธิภาพของหุ่นยนต์และกระบวนการผลิต ด้วยการวิเคราะห์ข้อมูล วิศวกรสามารถระบุจุดที่ต้องปรับปรุงและเพิ่มประสิทธิภาพกระบวนการได้ ตัวอย่างเช่น หากข้อมูลรอบเวลาแสดงให้เห็นว่าขั้นตอนใดขั้นตอนหนึ่งในกระบวนการจัดการใช้เวลานานกว่าที่คาดไว้ กระบวนการนี้สามารถออกแบบใหม่เพื่อลดเวลาได้
เปรียบเทียบกับหุ่นยนต์ตัวอื่น
หุ่นยนต์ขนย้ายเฟรมหลายชั้นไม่ใช่หุ่นยนต์ประเภทเดียวที่ใช้ในงานอุตสาหกรรม หุ่นยนต์ประเภทอื่นๆ เช่นหุ่นยนต์โครงสำหรับตั้งสิ่งของ,หุ่นยนต์โครงสำหรับตั้งสิ่งของที่มีความแม่นยำ,แขนหุ่นยนต์โครงสำหรับตั้งสิ่งของ, และหุ่นยนต์โครงสำหรับตั้งสิ่งของ 2 แกนและยังดำเนินการบันทึกข้อมูลอีกด้วย อย่างไรก็ตาม ประเภทของข้อมูลที่บันทึกไว้และความสำคัญของแต่ละประเภทอาจแตกต่างกันไป
ตัวอย่างเช่น Gantry Manipulators มักใช้สำหรับงานขนถ่ายวัสดุงานหนัก พวกเขาอาจมุ่งเน้นไปที่ข้อมูลการบรรทุกและข้อมูลการปฏิบัติงานที่เกี่ยวข้องกับการจัดการวัตถุขนาดใหญ่และหนักมากขึ้น ในทางกลับกัน เครื่องควบคุมโครงสำหรับตั้งสิ่งของที่มีความแม่นยำได้รับการออกแบบสำหรับงานที่มีความแม่นยำสูง พวกเขาอาจบันทึกตำแหน่งและข้อมูลแรงที่ละเอียดมากขึ้นเพื่อให้แน่ใจว่าการจัดการส่วนประกอบที่ละเอียดอ่อนแม่นยำ
บทสรุป
โดยสรุป หุ่นยนต์ขนถ่ายเฟรมหลายชั้นทำการบันทึกข้อมูลที่หลากหลาย รวมถึงการทำงาน ตำแหน่ง แรงและแรงบิด และข้อมูลเซ็นเซอร์ ข้อมูลนี้มีความสำคัญอย่างยิ่งต่อการบำรุงรักษาเชิงคาดการณ์ การควบคุมคุณภาพ และการเพิ่มประสิทธิภาพกระบวนการ ด้วยการใช้ประโยชน์จากข้อมูลที่บันทึกไว้โดยหุ่นยนต์เหล่านี้ ผู้ผลิตสามารถปรับปรุงประสิทธิภาพการผลิต ลดต้นทุน และรับประกันคุณภาพระดับสูงสุดในผลิตภัณฑ์ของตน
หากคุณสนใจที่จะเรียนรู้เพิ่มเติมเกี่ยวกับหุ่นยนต์ขนย้ายเฟรมหลายชั้นของเรา หรือต้องการสนทนาเกี่ยวกับความเป็นไปได้ในการซื้อ โปรดติดต่อได้ตลอดเวลา เราพร้อมเสมอที่จะช่วยคุณค้นหาโซลูชั่นหุ่นยนต์ที่ดีที่สุดสำหรับความต้องการเฉพาะของคุณ
อ้างอิง
- [1] คู่มือหุ่นยนต์อุตสาหกรรม
- [2] ระบบอัตโนมัติและระบบควบคุมในการผลิต
- [3] เทคโนโลยีเซ็นเซอร์ในวิทยาการหุ่นยนต์